SKU: OT2057-C46 Artikelnummer: AA217 EAN: 4247196800434
Abmessungen
Lengte: 6,9cm
Breedte: 2,5cm
Hoogte: 1,5cm
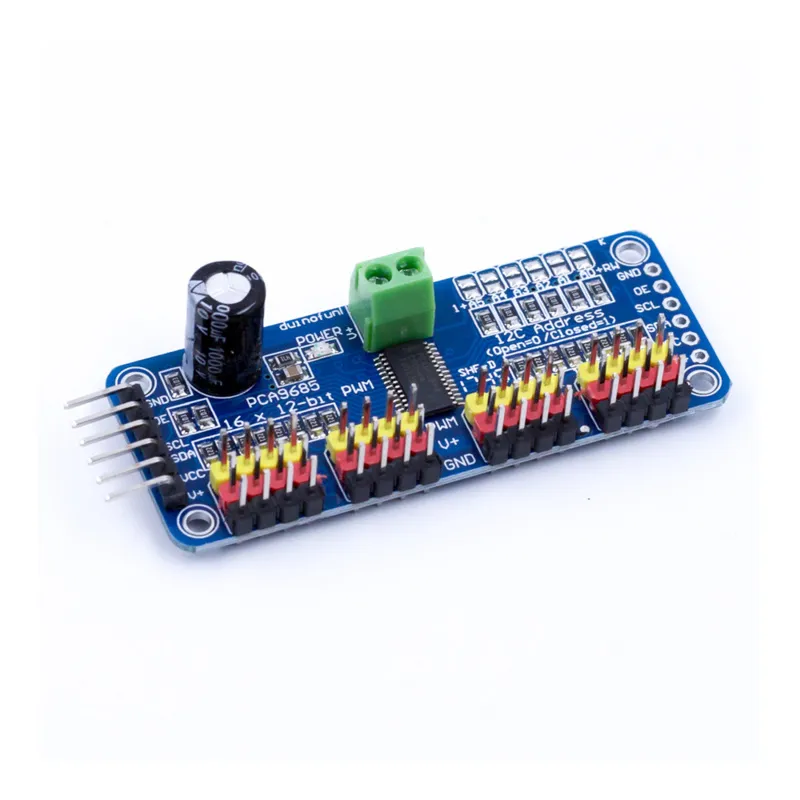
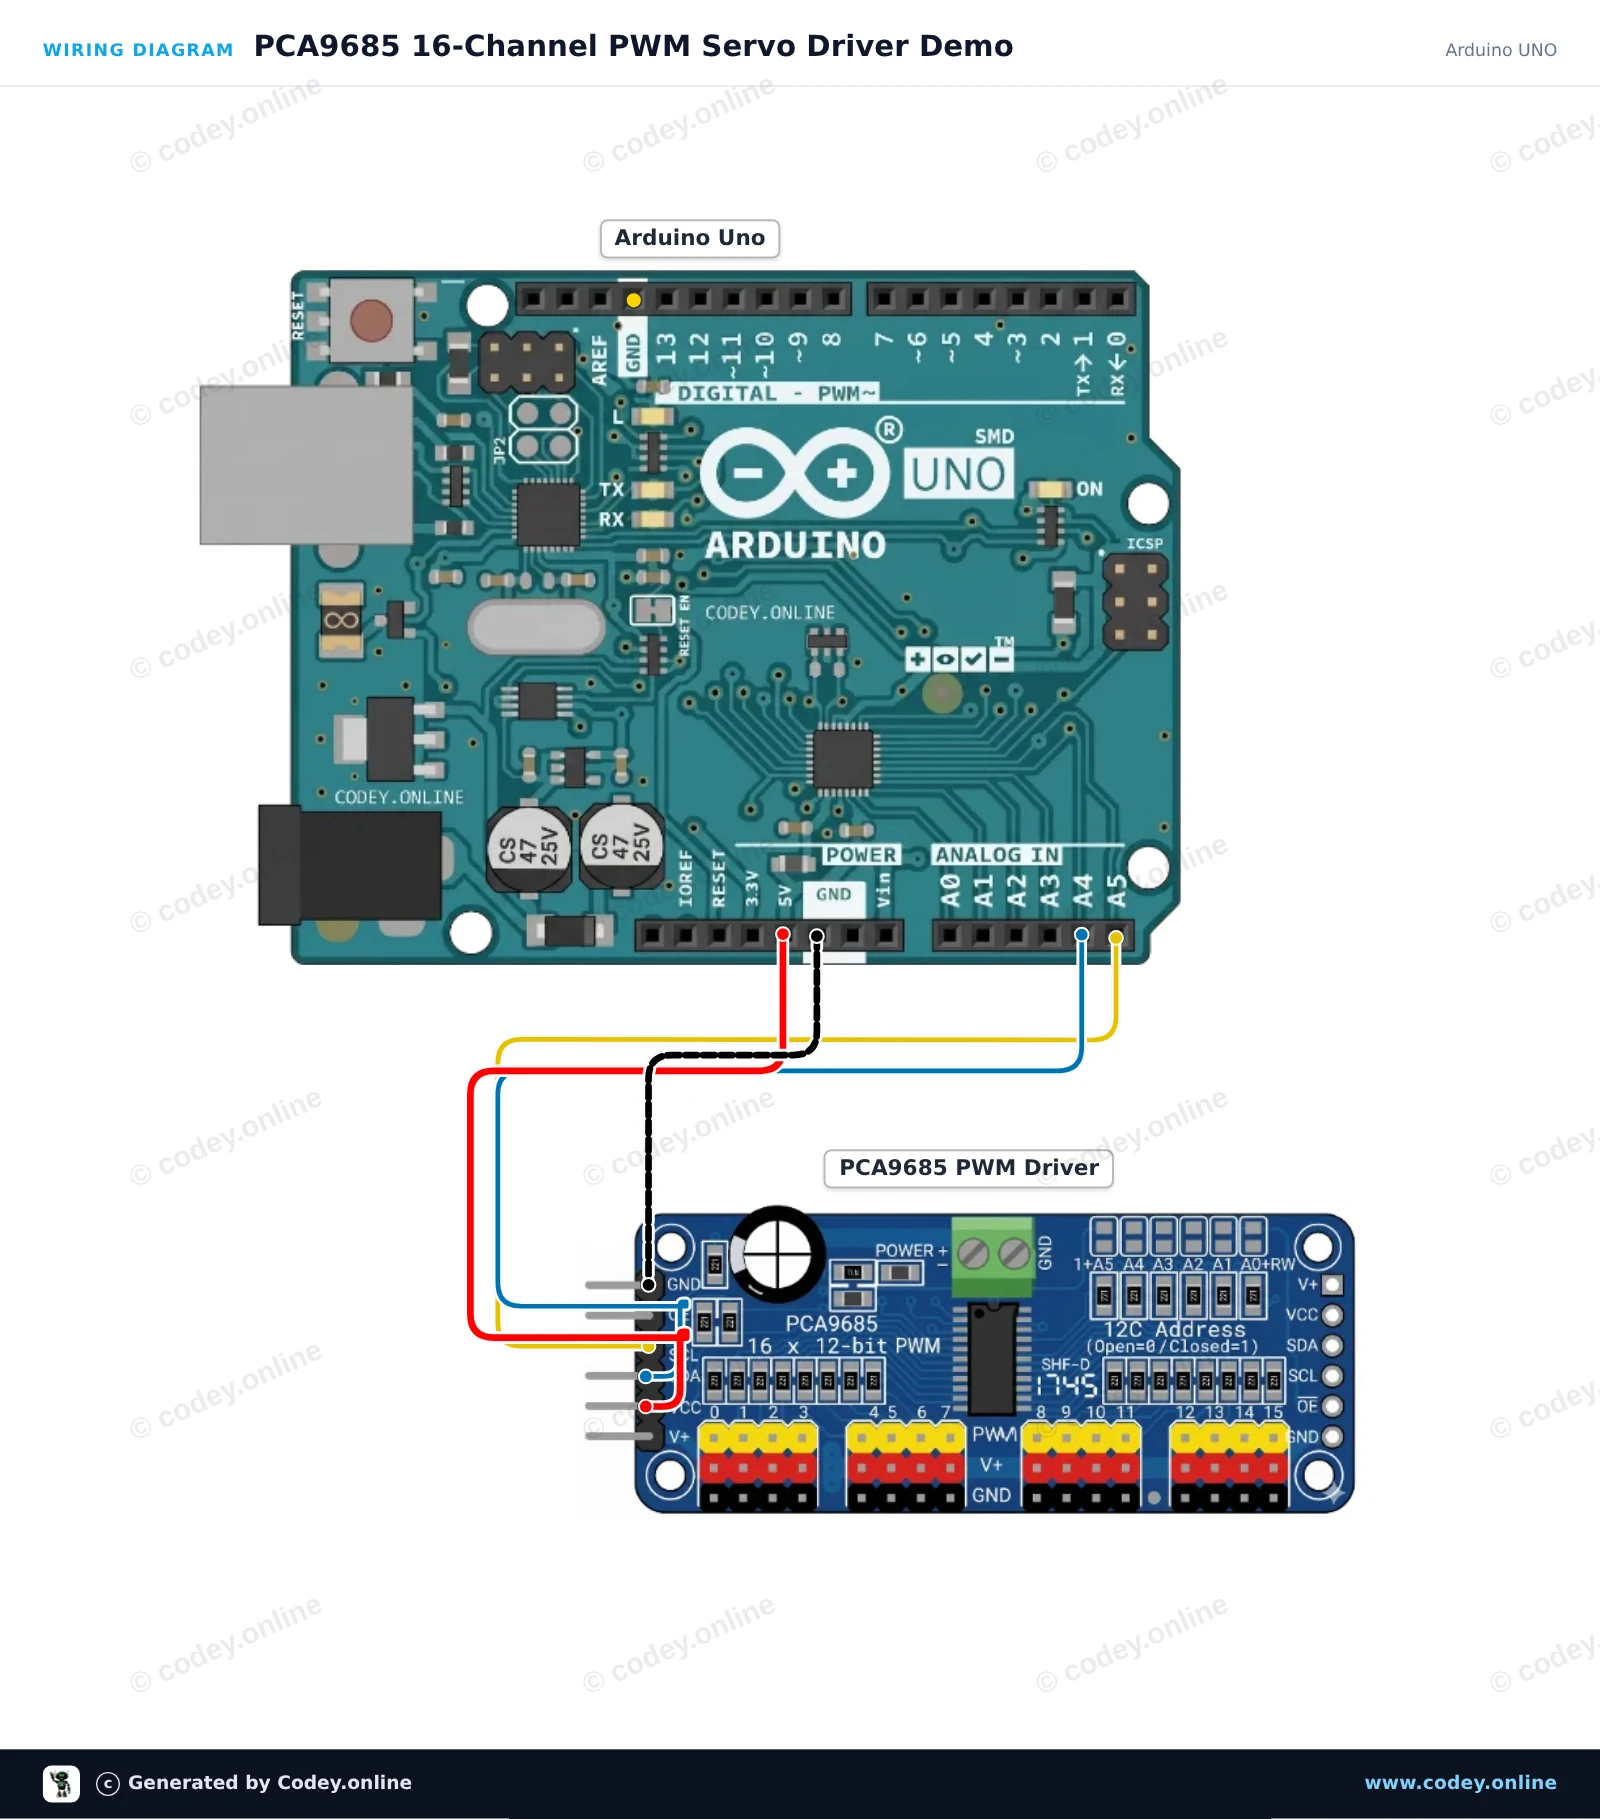
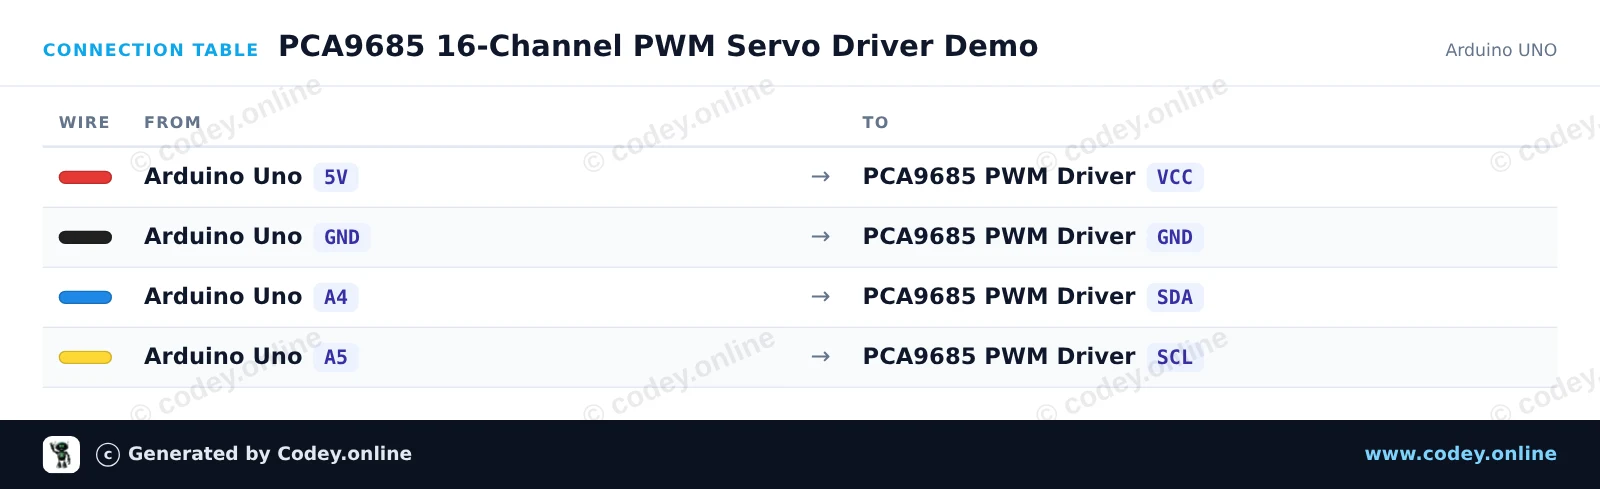
So schließt du den 16-Kanal 12-Bit PWM Servo Driver I2C an einen Arduino UNO oder ESP32 an, mit einem Beispiel-Sketch, den du direkt hochladen kannst.
Dieses Beispiel kommuniziert über I2C mit dem PCA9685 16-Kanal 12-bit PWM-Treiber. Der Arduino initialisiert das Board mit 50 Hz und fährt das PWM-Signal auf Channel 0 hin und her, ideal zum Testen von Standard-Servos oder zum Dimmen von LEDs. Öffnen Sie den Serial Monitor mit 115200 baud, um die aktuellen Pulswerte anzuzeigen.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : PCA9685 16-Channel PWM Servo Driver Demo
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : 16 Channel 12-Bit PWM Servo Driver I2C
 *  Libraries : Adafruit PWM Servo Driver Library 3.0.3
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver();

// Pulse length bounds for standard 50Hz servos
const uint16_t SERVOMIN = 150; // ~0.75 ms pulse (0 degrees)
const uint16_t SERVOMAX = 600; // ~2.25 ms pulse (180 degrees)

void setup() {
  Serial.begin(115200);
  Serial.println(F("PCA9685 16-Channel Servo Driver Demo"));

  pwm.begin();
  pwm.setOscillatorFrequency(27000000);
  pwm.setPWMFreq(50); // 50 Hz PWM for hobby servos
  delay(10);
}

void loop() {
  Serial.println(F("Moving to 0 degrees..."));
  for (uint16_t pulse = SERVOMIN; pulse < SERVOMAX; pulse += 5) {
    pwm.setPWM(0, 0, pulse);
    delay(20);
  }

  delay(500);

  Serial.println(F("Moving to 180 degrees..."));
  for (uint16_t pulse = SERVOMAX; pulse > SERVOMIN; pulse -= 5) {
    pwm.setPWM(0, 0, pulse);
    delay(20);
  }

  delay(500);
}Benötigte Bibliotheken: Adafruit PWM Servo Driver Library 3.0.3
Wiring diagram and example code generated by Codey.online — https://www.codey.online
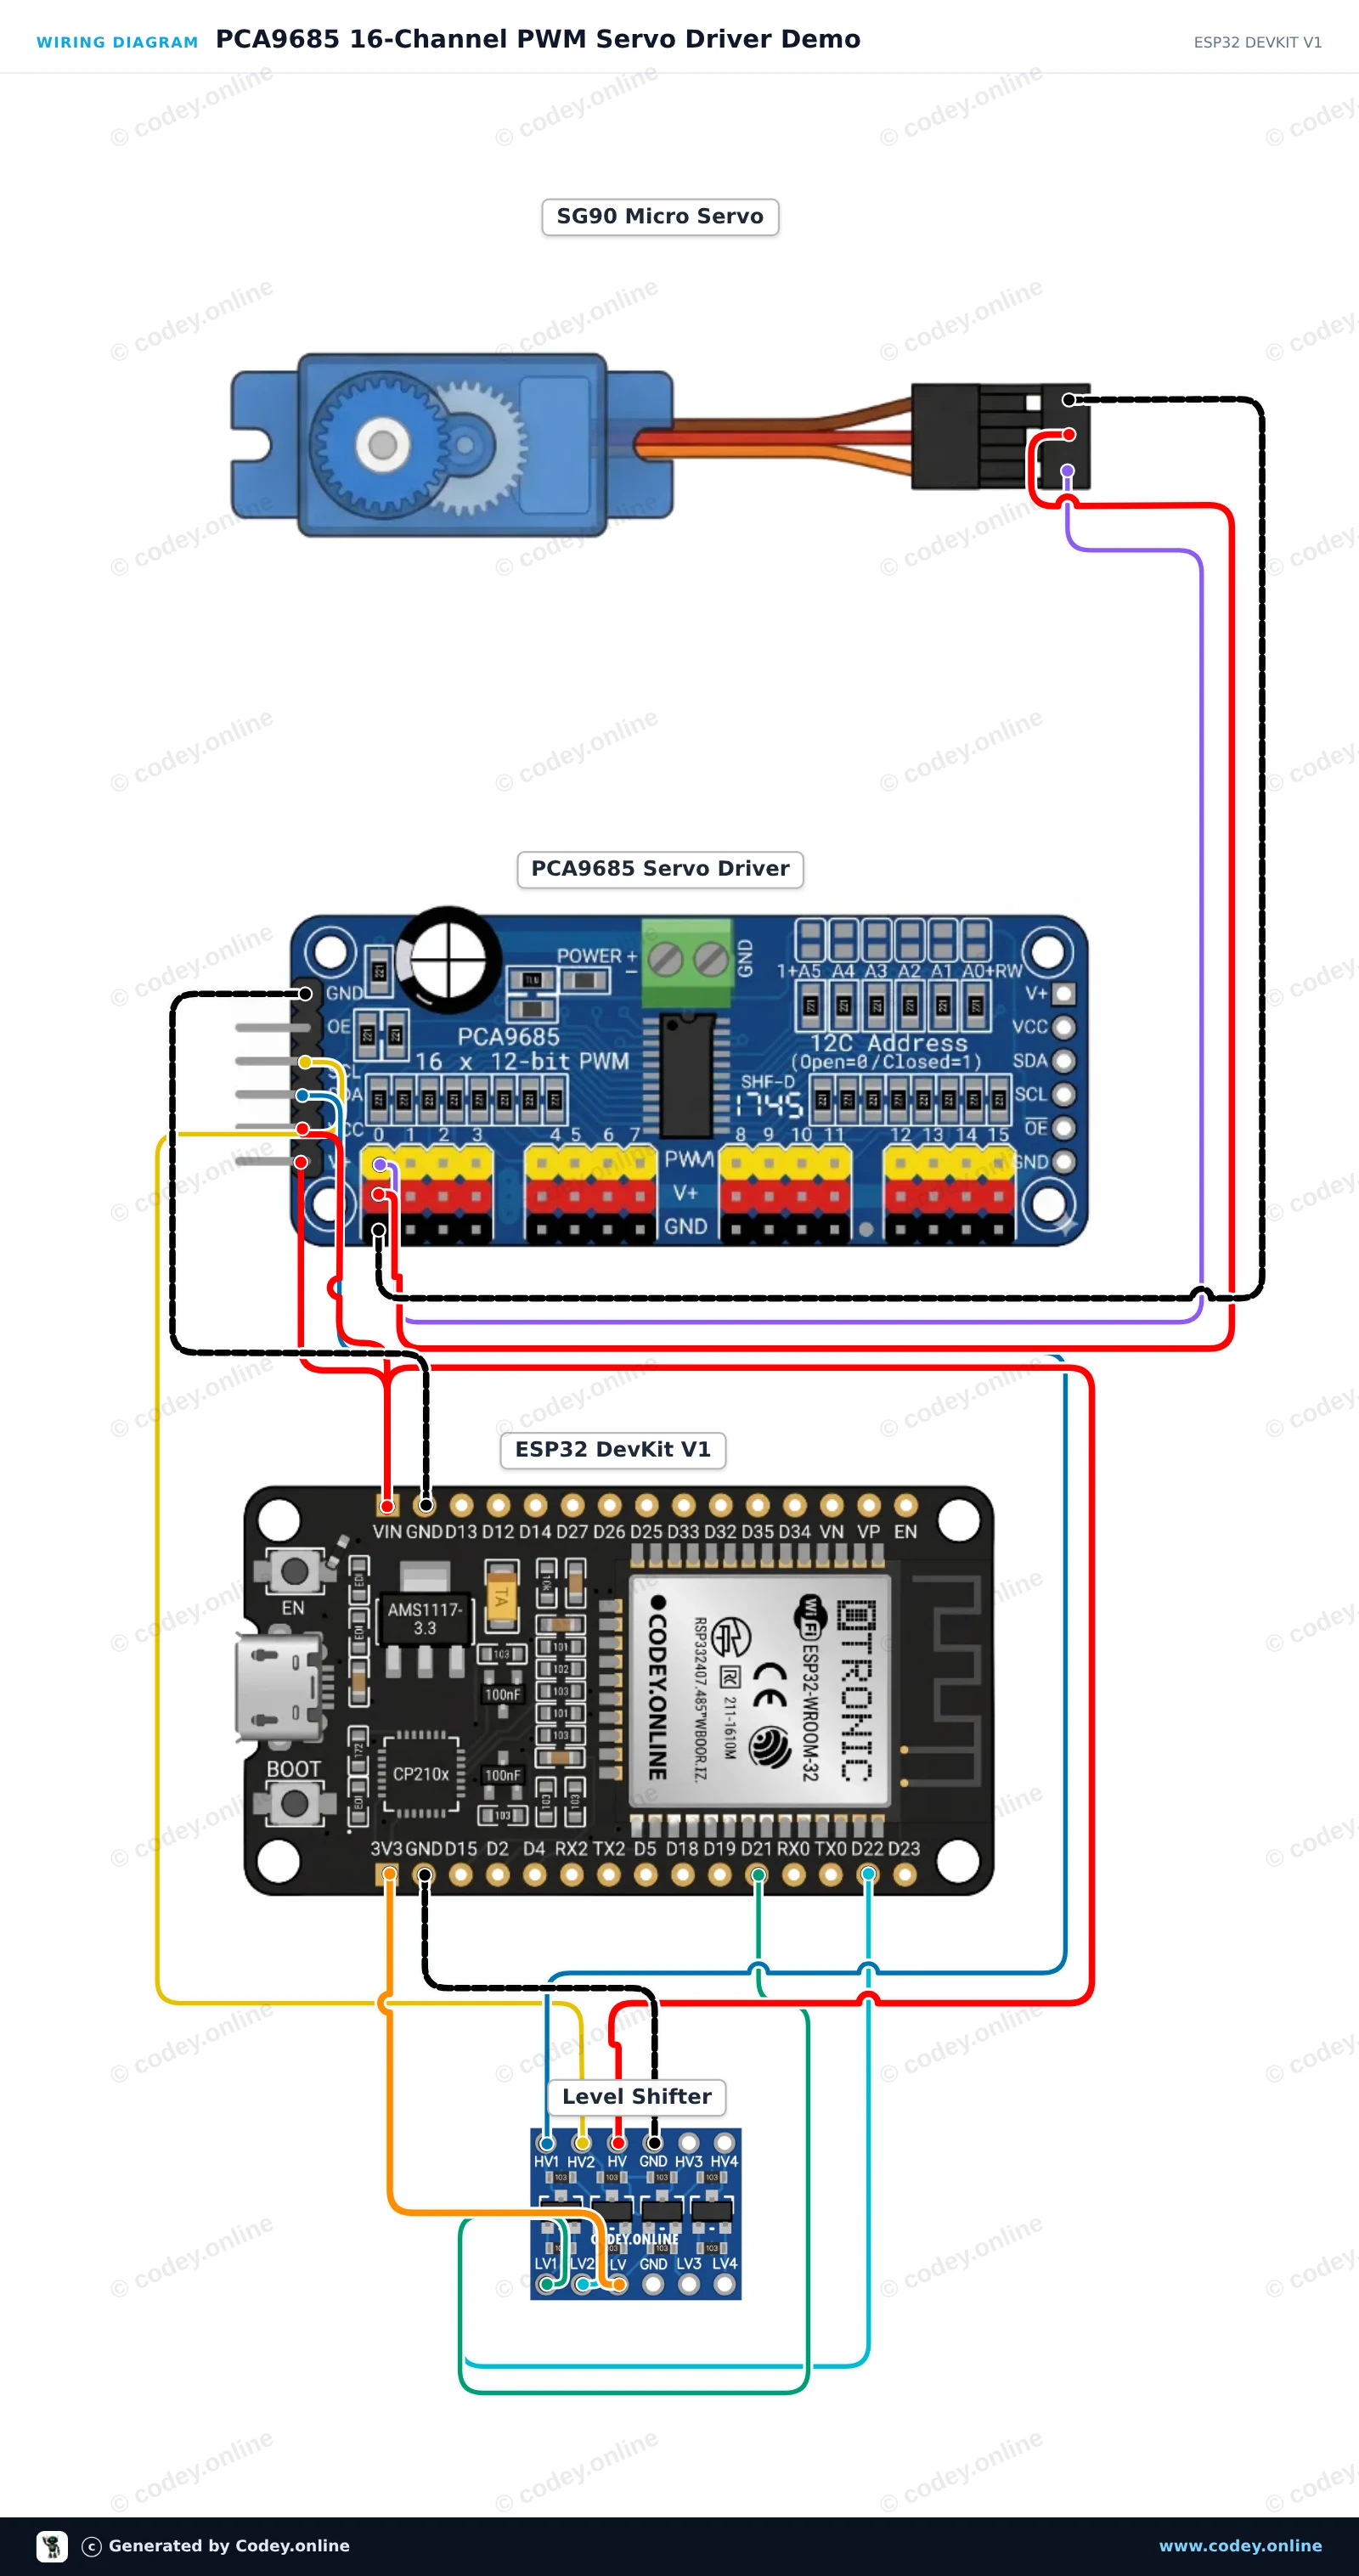
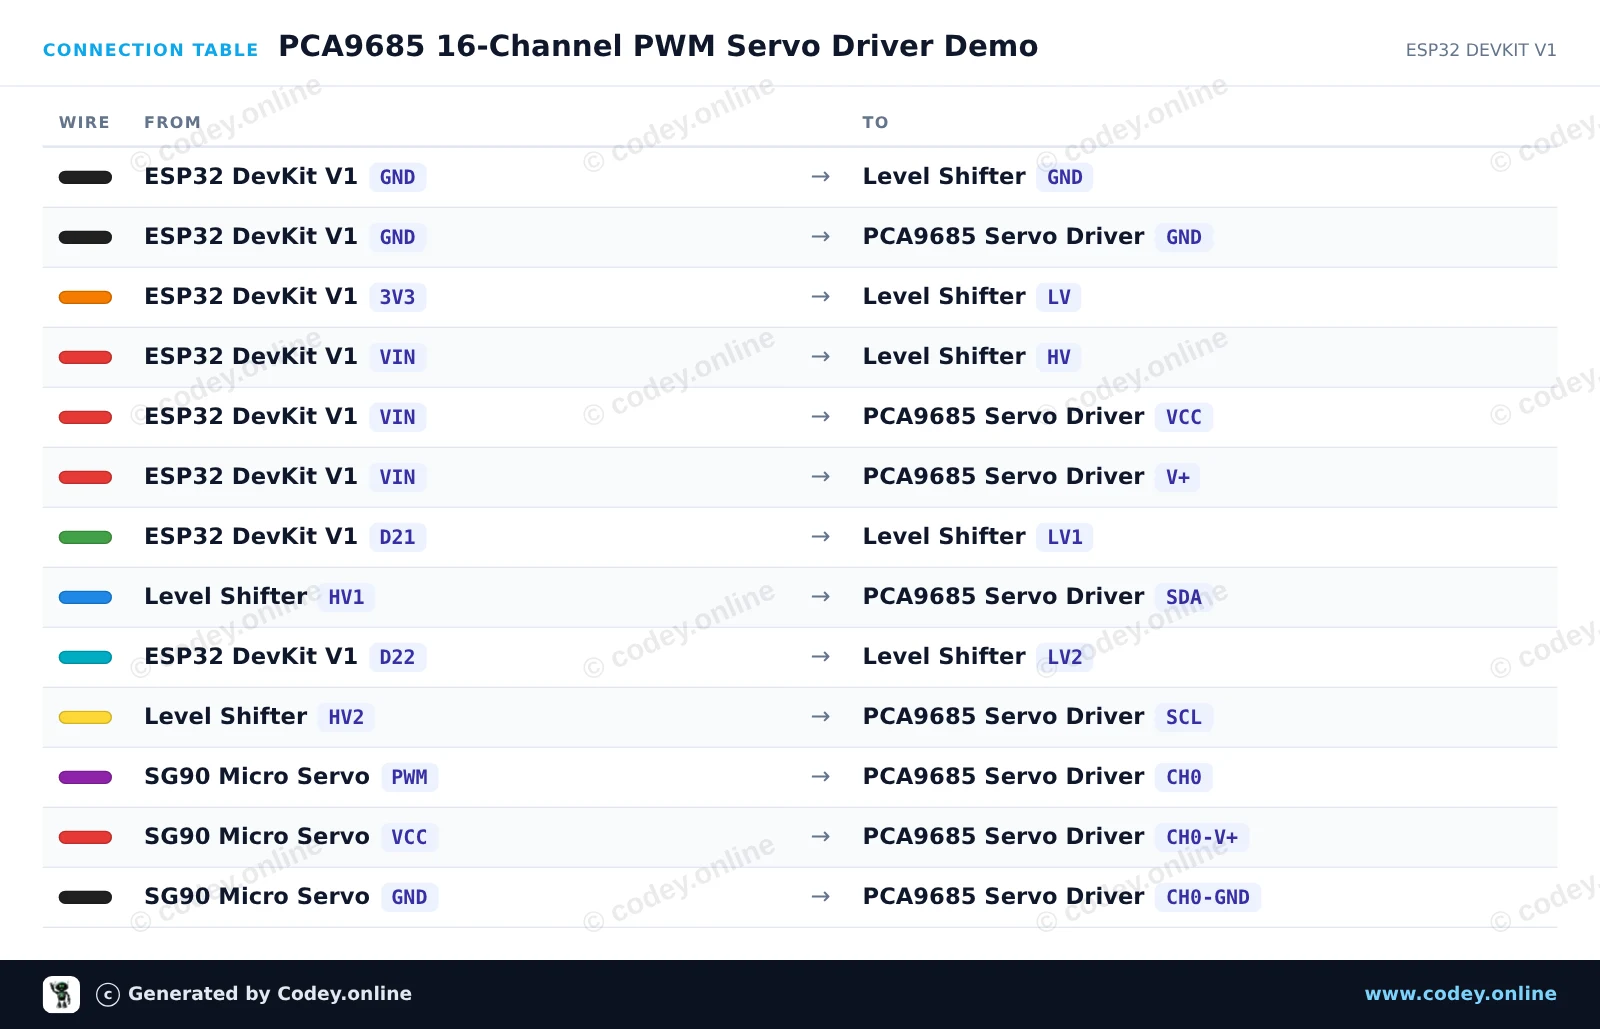
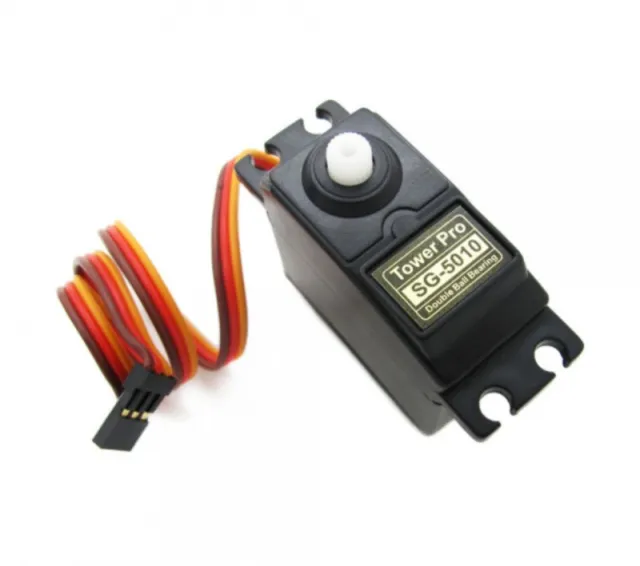
Dieses Projekt steuert einen Servomotor mit dem PCA9685 16-Kanal-12-Bit-PWM-Treiber über I2C. Da der PCA9685 und die Servos mit 5V betrieben werden, schützt ein 4-Kanal bidirektionaler Pegelwandler die 3.3V ESP32-I2C-Pins (GPIO 21 und GPIO 22). Das Sketch initialisiert den PCA9685 und bewegt den Servo auf Channel 0 fortlaufend hin und her.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : PCA9685 16-Channel PWM Servo Driver Demo
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : 16 Channel 12-Bit PWM Servo Driver I2C
 *  Libraries : Adafruit PWM Servo Driver Library 3.0.3
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

// Default I2C address is 0x40
Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver(0x40);

// 12-bit pulse lengths (out of 4096) for standard 50Hz servos
#define SERVOMIN  150 // Minimum pulse length (~0.75 ms / 0 degrees)
#define SERVOMAX  600 // Maximum pulse length (~2.25 ms / 180 degrees)
#define SERVO_FREQ 50 // Standard analog servo frequency (50 Hz)

const uint8_t servoChannel = 0;

void setup() {
  Serial.begin(115200);
  Serial.println("PCA9685 Servo Driver Demo");

  // Initialize I2C on ESP32 pins (SDA=GPIO 21, SCL=GPIO 22)
  Wire.begin(21, 22);

  pwm.begin();
  pwm.setOscillatorFrequency(27000000);
  pwm.setPWMFreq(SERVO_FREQ);

  delay(10);
  Serial.println("Ready! Sweeping servo on Channel 0...");
}

void loop() {
  // Sweep from 0 to 180 degrees
  for (uint16_t pulselen = SERVOMIN; pulselen <= SERVOMAX; pulselen += 5) {
    pwm.setPWM(servoChannel, 0, pulselen);
    delay(15);
  }
  delay(500);

  // Sweep back from 180 to 0 degrees
  for (uint16_t pulselen = SERVOMAX; pulselen >= SERVOMIN; pulselen -= 5) {
    pwm.setPWM(servoChannel, 0, pulselen);
    delay(15);
  }
  delay(500);
}Benötigte Bibliotheken: Adafruit PWM Servo Driver Library 3.0.3
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen