An Werktagen vor 14:00 Uhr bestellt = noch am selben Tag versendet. 30 Tage Bedenkzeit 1 Jahr Garantie

Schaltplan und Codebeispiel

So schließt du den Motorsteuerungsmodul TB6612FNG für Arduino an einen Arduino UNO oder ESP32 an, mit einem Beispiel-Sketch, den du direkt hochladen kannst.

TB6612FNG Dual-Motor-Treibersteuerung

Dieses Projekt steuert einen DC-Motor-Kanal mit dem Dual-H-Brücke-Treiber TB6612FNG. Das Sketch aktiviert den Treiber über den standby-Pin und lässt den Motor abwechselnd vorwärts laufen, anhalten und rückwärts laufen, mit PWM-Geschwindigkeitssteuerung. Öffnen Sie den Serial Monitor mit 115200 baud, um den Betriebsstatus zu beobachten.

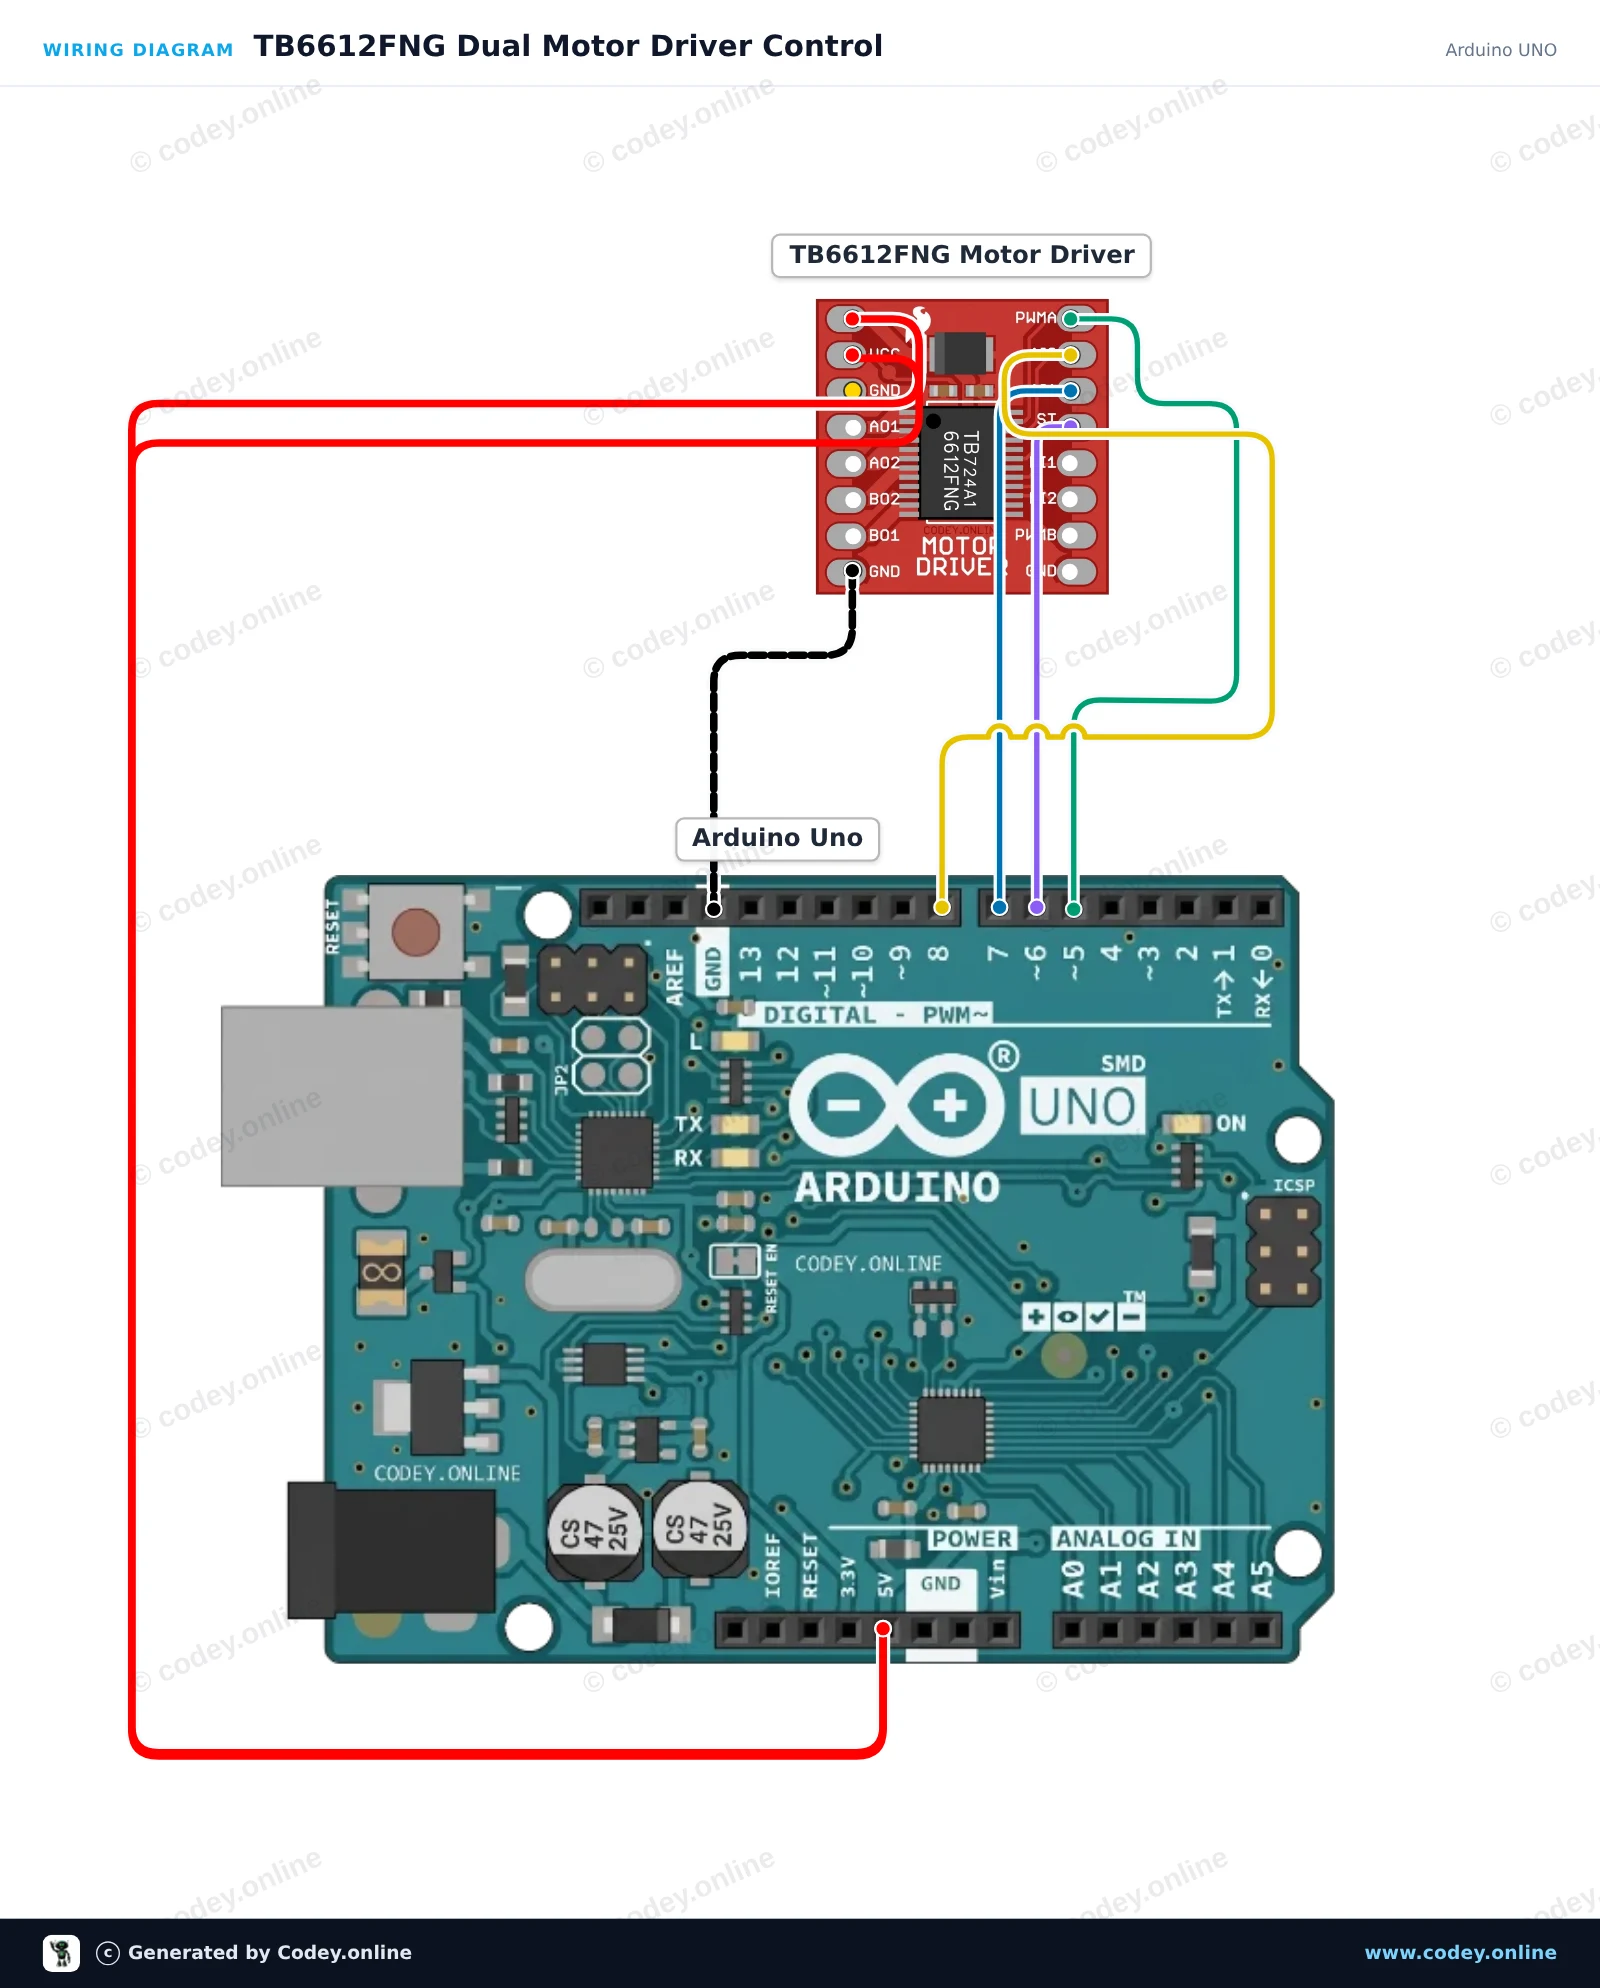
Anschlussplan: Motorsteuerungsmodul TB6612FNG für Arduino an einem Arduino UNO
Anschlussplan · Zum Vergrößern klicken
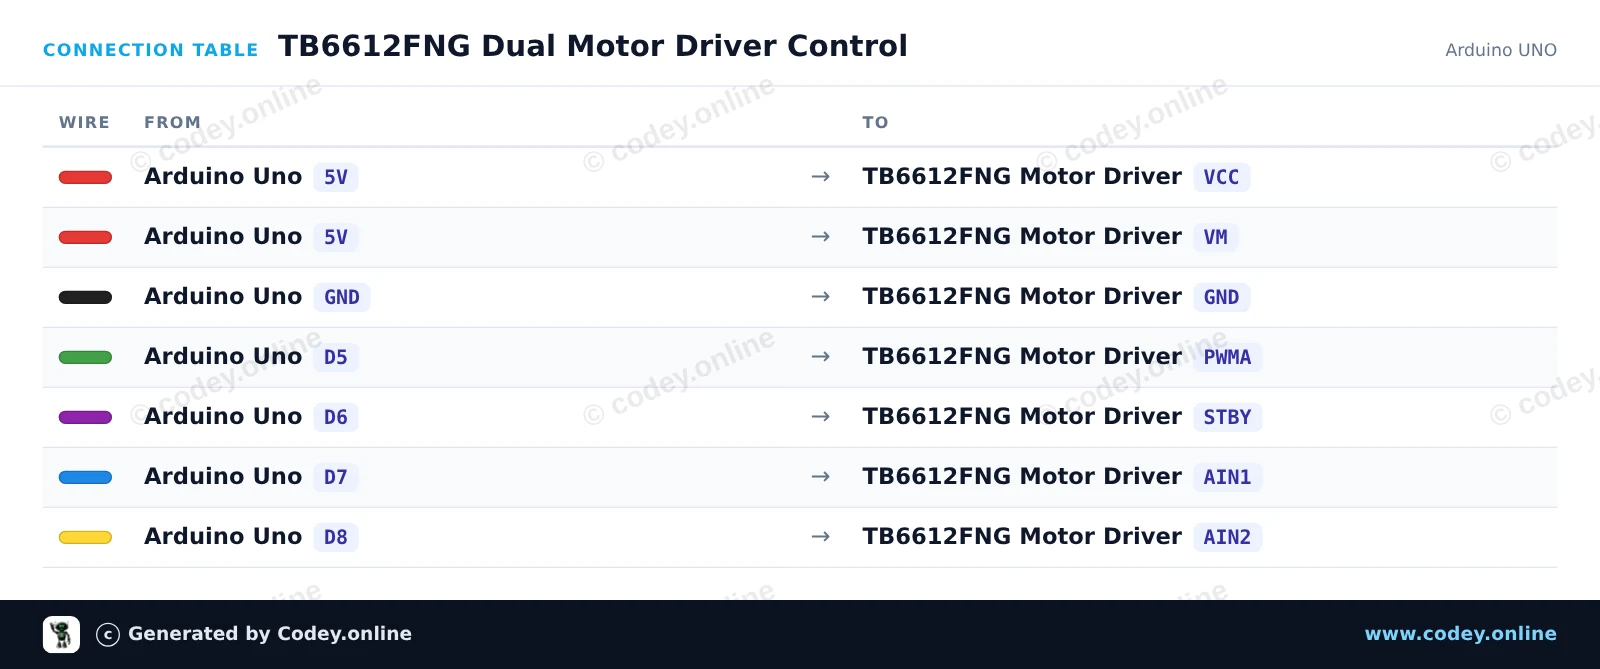
Anschlusstabelle: Motorsteuerungsmodul TB6612FNG für Arduino an einem Arduino UNO
Anschlusstabelle · Zum Vergrößern klicken
TB6612FNG_Dual_Motor_Driver_Control.ino · kompiliert und getestet
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

TB6612FNG Motortreiber mit ESP32

Dieses Projekt zeigt, wie man einen Gleichstrommotor mit dem TB6612FNG Dual-H-Brücken-Motortreiber und einem ESP32 ansteuert. Der Sketch aktiviert den Treiber über den STBY-Pin und lässt Motor Kanal A nacheinander vorwärts laufen, abbremsen, rückwärts laufen und bremsen. Öffnen Sie den Seriellen Monitor mit 115200 Baud, um den aktuellen Motorzustand und die Geschwindigkeit anzuzeigen.

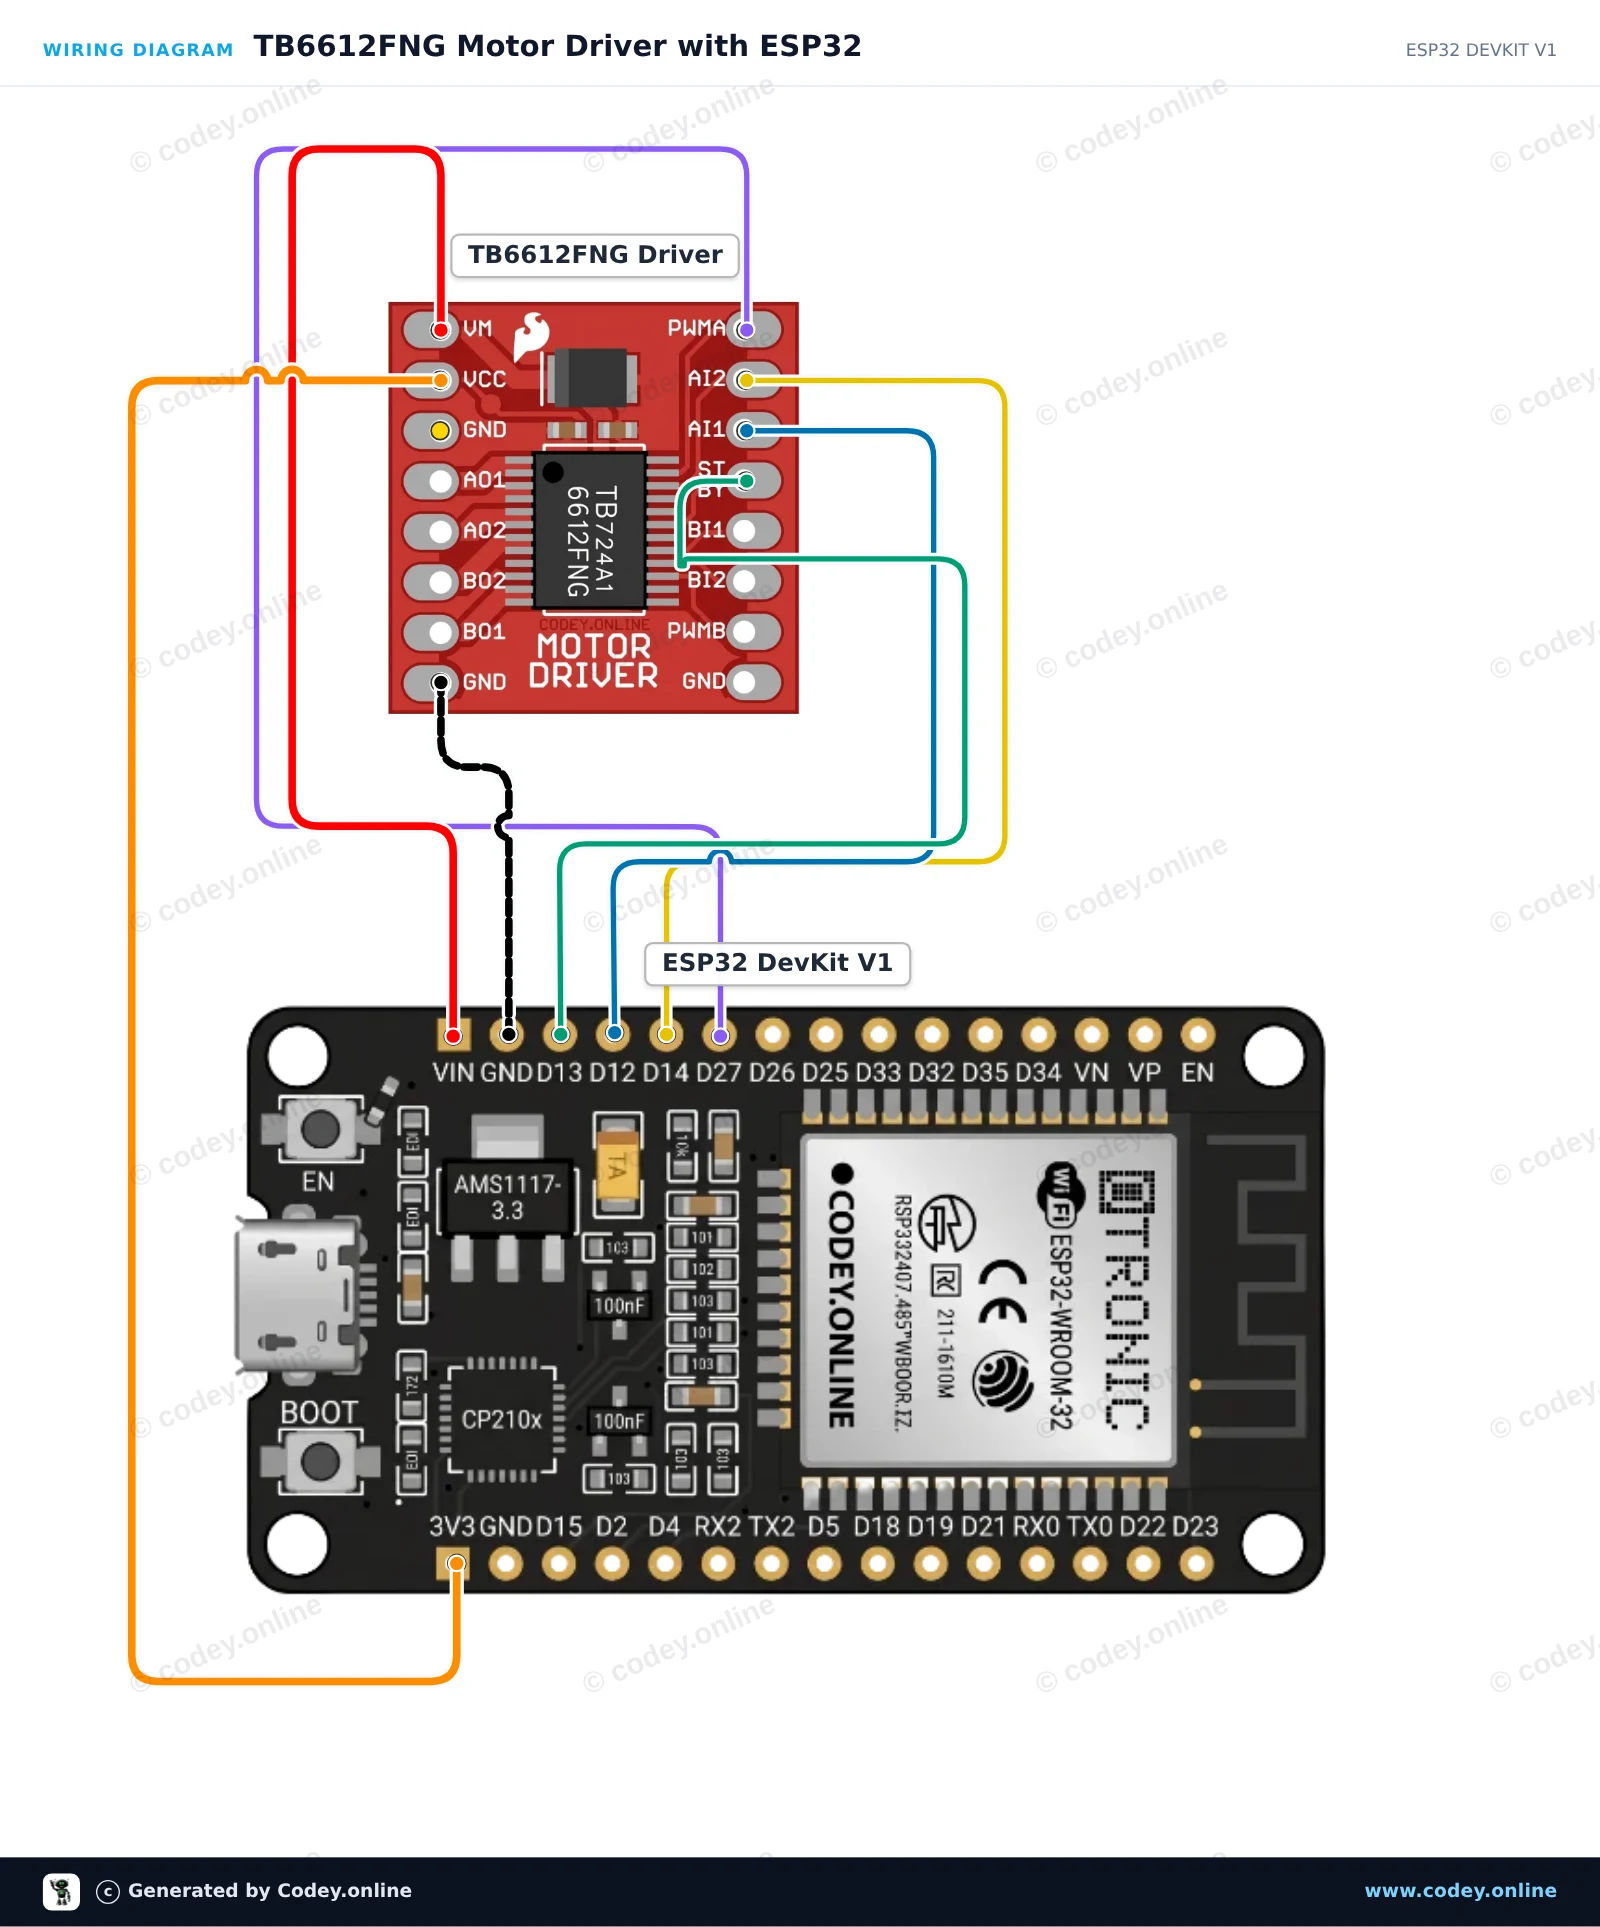
Anschlussplan: Motorsteuerungsmodul TB6612FNG für Arduino an einem ESP32 DevKit V1
Anschlussplan · Zum Vergrößern klicken
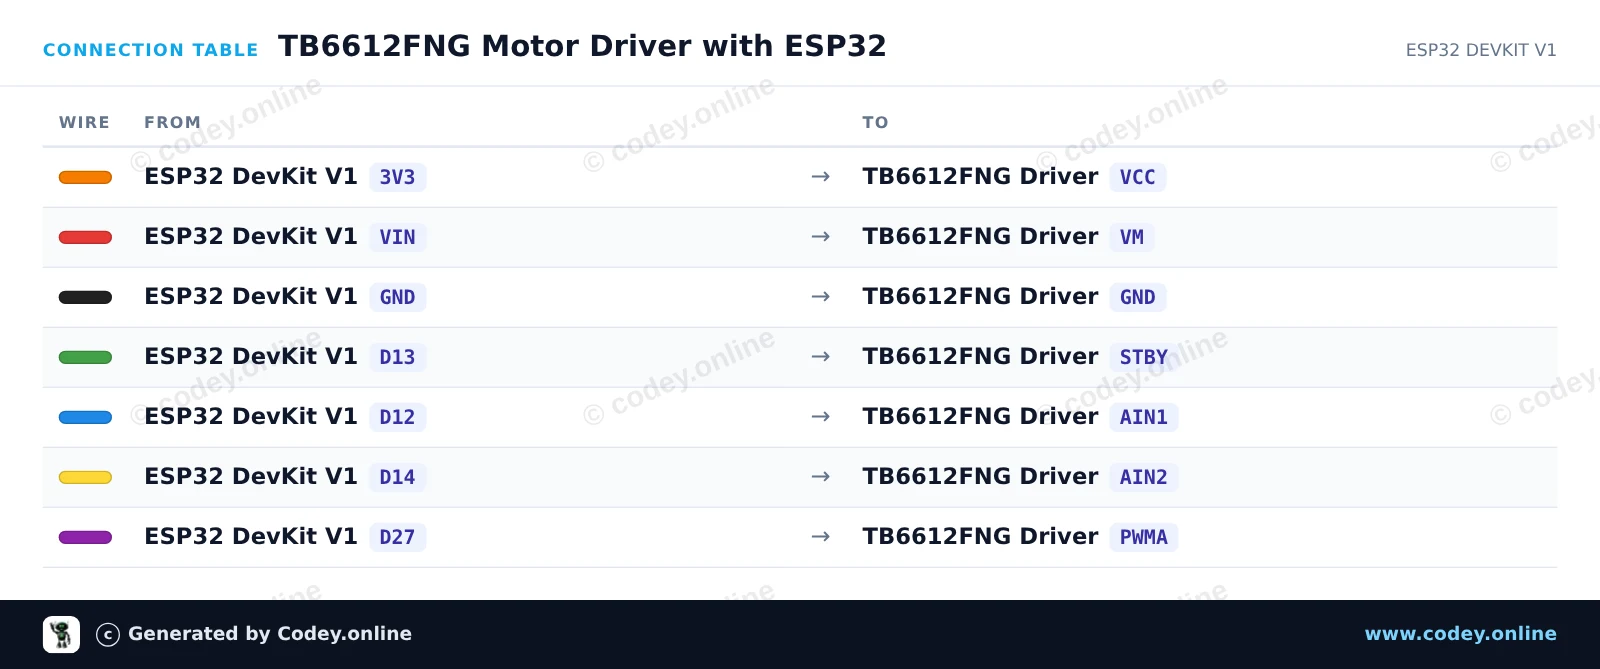
Anschlusstabelle: Motorsteuerungsmodul TB6612FNG für Arduino an einem ESP32 DevKit V1
Anschlusstabelle · Zum Vergrößern klicken
TB6612FNG_Motor_Driver_with_ESP32.ino · kompiliert und getestet
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

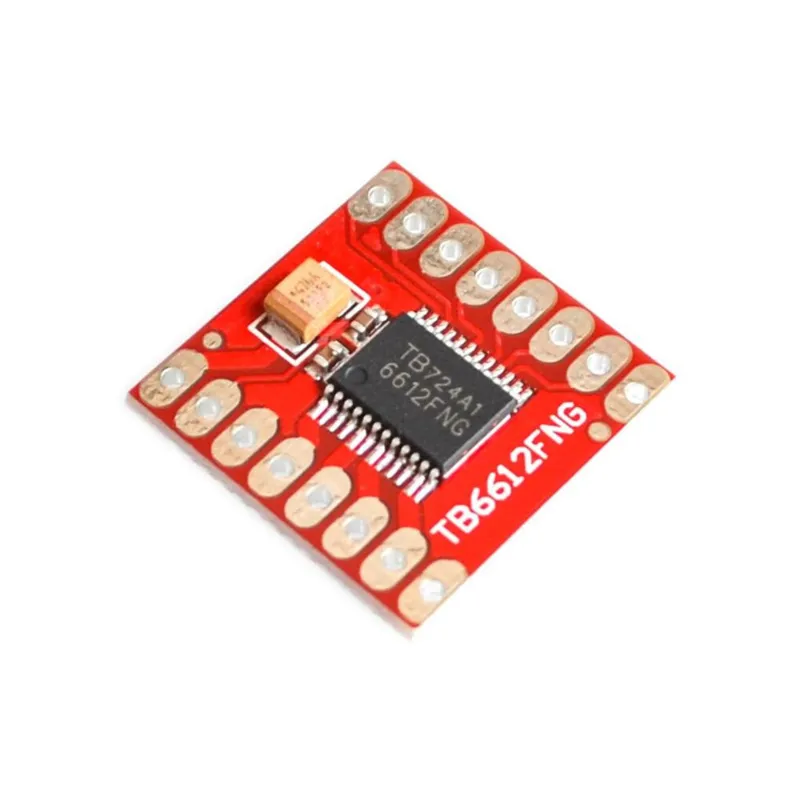
Motorsteuerungsmodul TB6612FNG für Arduino

Eigenschaften:
1. Standby-Steuerung zur Stromersparnis.
2. CW / CCW / Kurzbremsung / Stopp-Motorsteuerungsmodi.
3. Integrierter thermischer Abschaltkreis und Unterspannungserkennungsschaltung.

Beschreibung:
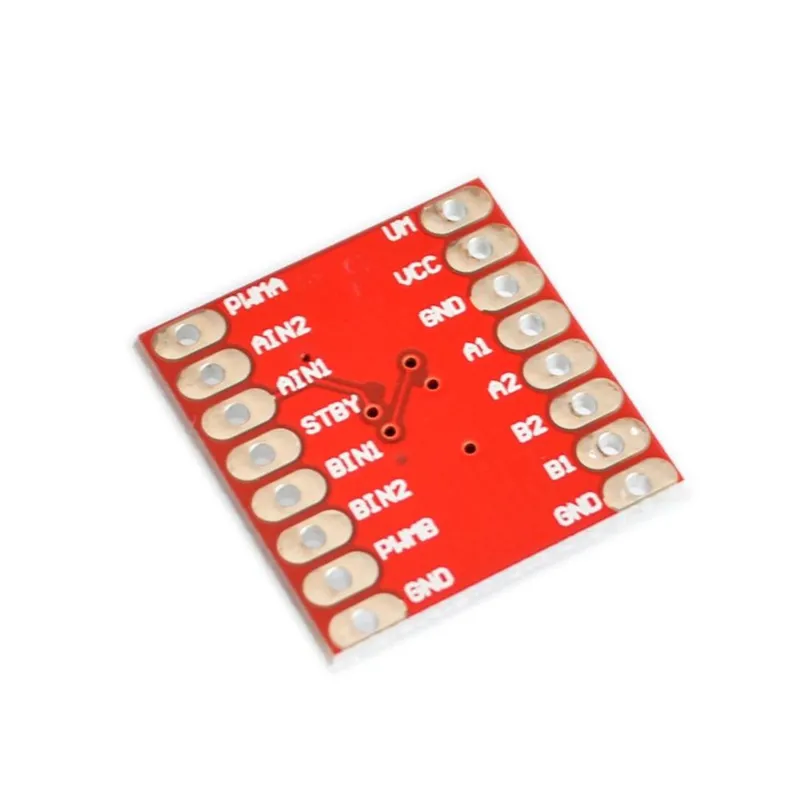
Der TB6612FNG-Motortreiber kann bis zu zwei DC-Motoren mit einem konstanten Strom von 1,2 A (3,2 A Spitze) ansteuern. Zwei Eingangssignale (IN1 und IN2) können verwendet werden, um den Motor in einem von vier Betriebsmodi zu steuern: rechts herum, links herum, Kurzbremsung und Stopp. Die beiden Motorausgänge (A und B) können separat angesteuert werden, die Geschwindigkeit jedes Motors wird über ein PWM-Eingangssignal mit einer Frequenz von bis zu 100 kHz geregelt. Der STBY-Pin muss auf High gezogen werden, um den Motor aus dem Standby-Modus zu holen.

Die logische Versorgungsspannung (VCC) kann im Bereich von 2,7-5,5 VDC liegen, während die Motorversorgung (VM) auf eine maximale Spannung von 15 VDC begrenzt ist. Der Ausgangsstrom ist nominal bis zu 1,2 A pro Kanal (oder bis zu 3,2 A für einen kurzen, einzelnen Impuls).

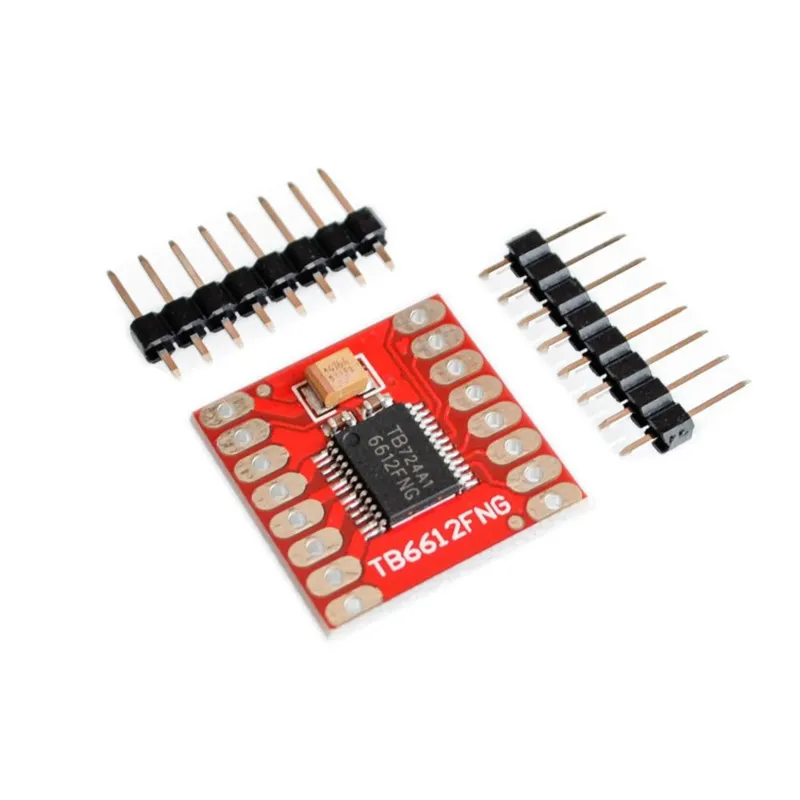
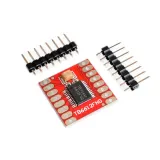
Die Platine wird mit allen abgebildeten Komponenten einschließlich der Header-Pins geliefert.

Spezifikationen:
Versorgungsspannung: VM = 15V max, VCC = 2,7-5,5V
Ausgangsstrom: Iout = 1,2 A (durchschnittlich) / 3,2 A (Spitze)

Abmessungen
Length: 2cm
Breite: 2cm
Höhe: 0,3cm

  • Vier Modi
  • Standby-Kontrolle
  • Thermische Abschaltung
  • Niederspannungserkennung

Warum dieses Produkt wählen?

  • Zwei Motoren – Steuert maximal zwei DC-Motoren an.
  • Vier Betriebsmodi – Rechtslauf, Linkslauf, Kurzbremsung und Stopp.
  • PWM-Drehzahlregelung – Regelt die Motordrehzahl über ein PWM-Eingangssignal.
  • Strom sparen – Die Standby-Steuerung hilft, Strom zu sparen.
  • Schutz integriert – Mit thermischer Abschaltung und Unterspannungsabschaltung.
Spezifikationen
Breite2 cm
Länge2 cm
VersorgungsspannungVM = 15V max, VCC = 2,7-5,5V
Frequenz100 kHz
Höhe0,3 cm
AusgangsstromIout = 1,2 A / 3,2 A

Im Lieferumfang

  • TB6612FNG-Motortreiberboard
  • Header-Pins

Bewertungen

Noch keine Bewertungen.

Bewertung schreiben
Deine Bewertung

Versand & Rücksendung

Versand

  • Paket mit Sendungsverfolgung€ 6,205 Werktage
  • Paket mit Sendungsverfolgung€ 7,455 Werktage
  • Paket mit Sendungsverfolgung€ 8,655 Werktage
  • Paket mit Sendungsverfolgung€ 9,255 Werktage
Alles zum Versand

Rücksendung

Nicht zufrieden? Du hast 30 Tage nach Erhalt Zeit, das Produkt zurückzusenden.

Alles zur Rücksendung

Zuletzt angesehen